Máquina de prueba de fugas de flujo magnético móvil industrial HMTD Equipo de inspección de tuberías de perforación de rango completo Detector NDT de tuberías de yacimientos petrolíferos de alta precisión
1 Introducción general
Si la tubería de perforación no se prueba antes de su uso, no se puede determinar el grado de daño y no se puede garantizar la calidad. Puede causar pinchazos, fracturas y otros accidentes durante el proceso de perforación, lo que generará enormes pérdidas económicas para la producción de perforación. La tecnología de pruebas no destructivas de tuberías de perforación es un método práctico y eficaz para detectar defectos en tuberías de perforación. Puede detectar y controlar los defectos de corrosión de las tuberías de perforación de manera oportuna. Fortalecer las pruebas no destructivas de las tuberías de perforación de fondo de pozo utilizadas en los yacimientos petrolíferos de mi país, lo que puede mejorar la fiabilidad del uso de las tuberías de perforación de fondo de pozo y reducir los costos de ingeniería de perforación, es una forma importante de mejorar la eficiencia económica y promover el desarrollo de la estrategia petrolera de mi país.
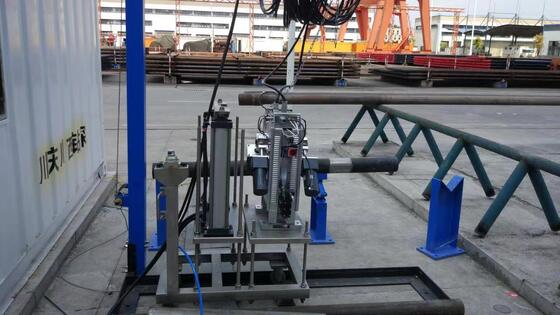
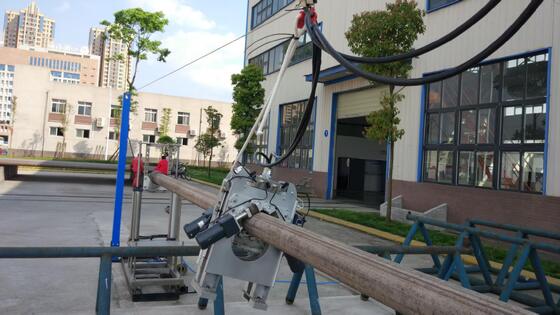
Se utiliza un sistema móvil de detección de micro-zonas ciegas de tuberías de perforación en campo para detectar la micro-zona ciega de tuberías de perforación de diferentes especificaciones, para monitorear la calidad y seguridad de la tubería de perforación. El sistema consta de un instrumento de sonda, un dispositivo de accionamiento de sonda, un carro elevador de tuberías de perforación, una caja de fuente de alimentación, una computadora y una tarjeta de captura. El proceso de inspección de tuberías de perforación en el sitio es el siguiente: Después de que la tubería de perforación ingresa al área de inspección, el carro de elevación móvil coloca el instrumento de sonda en el cuerpo de la varilla de inspección de la tubería de perforación, levanta la varilla de perforación y el instrumento de sonda escanea automáticamente a lo largo de la varilla de perforación bajo el accionamiento del dispositivo de accionamiento de sonda para la detección de fallas. El estado de detección de fallas de la tubería de perforación se transmite a la computadora a través de la línea de señal y se analiza mediante el software de análisis y procesamiento para formar un informe de prueba. Una vez completada la detección de fallas, el carro desciende, la tubería de perforación se baja y el carro se mueve hacia atrás para permitir que la sonda se deslice fuera de la tubería de perforación. Área detectada. Sus características son estructura compacta, tamaño pequeño, peso ligero, fácil de mover y ensamblar, pequeño espacio para la detección, se puede usar tanto dentro como fuera de la fábrica, proceso de detección simple y estandarizado, velocidad de detección rápida y pequeña zona ciega de detección. No solo tiene la velocidad y eficiencia de los equipos de prueba fijos a gran escala, sino que también tiene la movilidad y flexibilidad de los equipos de prueba a pequeña escala, como los ultrasonidos. Resuelve los problemas de grandes zonas ciegas de detección de los equipos de detección de tuberías de perforación actuales, gran volumen de equipos, alto precio, mantenimiento difícil, difícil de mover y ensamblar, gran espacio cuando se usa, y la necesidad de talleres especiales, grandes zonas ciegas de detección y alta intensidad de mano de obra. El problema de esperar para llenar el vacío en el país.
2.Composición del sistema
El sistema de detección de fallas se compone principalmente de tres partes: una sonda de detección móvil, una consola móvil y un sistema de procesamiento de señales de computadora.
|
3.1 Host de detección móvil
La sonda de detección móvil se compone de un magnetizador, un sensor de detección de fallas, un dispositivo de rastreo y un preprocesador de señales.
|
3.1.1 Magnetizador
Bajo la excitación de la fuente de alimentación de magnetización, genera una dirección de campo magnético paralela a la dirección longitudinal de la tubería de perforación. Durante la detección, el campo magnético magnetiza la tubería de acero que pasa a través del magnetizador, y luego forma un campo magnético de inducción de suficiente intensidad en la tubería de acero, lo que proporciona una base para la viabilidad de la detección de fugas de flujo magnético.
3.1.2 Dispositivo de rastreo
El mecanismo de accionamiento se compone de dos motores de reducción de CC y rodillos. La potencia del motor se transmite a las ruedas motrices a través del acoplamiento, lo que empuja la oruga a moverse de un lado a otro sobre la tubería de perforación para completar la detección.
3.1.3 Sensor de detección de fallas
El componente central del sensor de detección, determina directamente la calidad del efecto de la señal de detección y es la fuente de extracción de la señal. Se seleccionan diferentes grupos de sondas según las varillas de perforación de diferentes diámetros exteriores, para garantizar que la superficie de la sonda y la varilla de perforación estén siempre en buen contacto durante la inspección, y luego se obtenga un buen efecto de inspección.
3.1.4 Preprocesador de señal
Su función principal es amplificar y filtrar la señal de detección de salida por la sonda sin distorsión y mejorar la relación señal-ruido y la capacidad antiinterferencias de la señal de detección. La tecnología de procesamiento de señales determina el rendimiento general del equipo de prueba, así como los indicadores técnicos del equipo de prueba no destructiva magnética.
|
|
3.2 Consola móvil y sistema de procesamiento de señales de computadora
|
3.3 Consola móvil
La consola móvil se compone principalmente de un sistema de control eléctrico, una fuente de alimentación de excitación, una fuente de alimentación del motor y un estabilizador de voltaje, como se muestra en la Figura
3.3 El sistema de control eléctrico es la unidad central para realizar todo el proceso de detección, a través del cual se controla el modo de movimiento de la sonda de detección móvil, el encendido y apagado del magnetizador y la recopilación de la señal de detección.
|
| 3.4. El proceso de inspección |
(1) Cuando la varilla de perforación a probar rueda hasta el área de inspección en su marco de soporte, el inspector mueve el carro auxiliar de inspección hasta que el mecanismo de elevación hidráulica pueda levantar y tocar los dos extremos de la varilla de perforación, y al mismo tiempo el auto-accionamiento La sonda se mueve con el carro y se coloca sobre la varilla de perforación;
(2) El mecanismo de elevación hidráulica del carro levanta la varilla de perforación para que la sonda se desplace sobre la varilla de perforación sobre el marco de soporte de la varilla de perforación para completar el escaneo;
(3) El mecanismo de elevación baja, la varilla de perforación se coloca en el marco de soporte y la sonda de inspección se deja caer en la plataforma de soporte del carro al mismo tiempo;
(4) El inspector retira el carro y permite que la sonda pase por el extremo de la varilla de perforación y retire la varilla de perforación;
(5) Mueva la varilla de perforación probada, ábrala y luego mueva la siguiente tubería de perforación a probar.
|
3. El principio de detección del sistema
El método de detección de fugas de flujo magnético es actualmente reconocido como el método de detección más confiable para materiales ferromagnéticos tubulares. Sus principales características son la alta velocidad de detección, el buen efecto de detección, la operación simple, la fuerte capacidad antiinterferencias y de contaminación, y ha sido ampliamente utilizado en la detección de defectos de varios componentes magnéticos conductores.
El sistema utiliza el principio de detección de fugas de flujo magnético (MFL) para detectar defectos (grietas, agujeros, desgaste, etc.) en tuberías de perforación. El principio básico de detección del método MFL se basa en la alta permeabilidad de los materiales ferromagnéticos. El principio de detección se muestra en la Figura (1) a continuación. La permeabilidad de la tubería de perforación en el defecto causado por la corrosión o la fuerza externa es mucho menor que la de la tubería de perforación. Se magnetiza bajo la acción de un campo magnético externo. Cuando no hay defectos en la tubería de perforación, la mayor parte del flujo magnético (abstraído como líneas de campo magnético) pasa a través de la tubería de perforación, en este momento, el flujo magnético (abstraído como líneas de campo magnético) se distribuye uniformemente. Cuando hay un defecto en la tubería de perforación, el flujo magnético (líneas de campo magnético) se dobla y una parte del flujo magnético (campo magnético) se fuga fuera de la superficie de la tubería de perforación. Se utilizan componentes sensibles al magnetismo para detectar. La distorsión de estos campos magnéticos puede obtener información sobre defectos en componentes magnéticamente conductores como las varillas de tubería.


 ¡Su mensaje debe tener entre 20 y 3.000 caracteres!
 Spanish